
交汇点讯 11月6日,江苏省科学技术奖励大会在南京召开。由东南大学牵头、联合魔门塔(苏州)科技有限公司(Momenta)等企业完成的“高安全强容错高级别智能驾驶汽车稳健设计与协同控制关键技术”项目,荣获2025年度省科技进步奖一等奖。项目第一完成人、东南大学科研院院长殷国栋在接受新华日报·交汇点记者采访时表示,这项成果的核心,是让智能驾驶系统从感知—决策—控制“各管一段”的模块化架构,走向感知—决策—控制统一的端到端架构。
“端到端”打通了什么?
传统智能驾驶系统通常按感知、决策、控制分段推进,各模块之间相对隔离。“感知采集完自己处理,做完事扔给决策,决策再做执行,前后没有太多交流,最终到上层再把几块统筹起来,就变得很麻烦。”殷国栋在采访中这样描述旧有架构的局限。该项目采用的端到端大模型方案,则把感知、决策与控制放进一个贯通的学习框架中,“从开始到终点,中间没有断点”,使海量驾驶数据能够无缝隙地参与训练,系统整体效率和安全一致性因此得到提升。
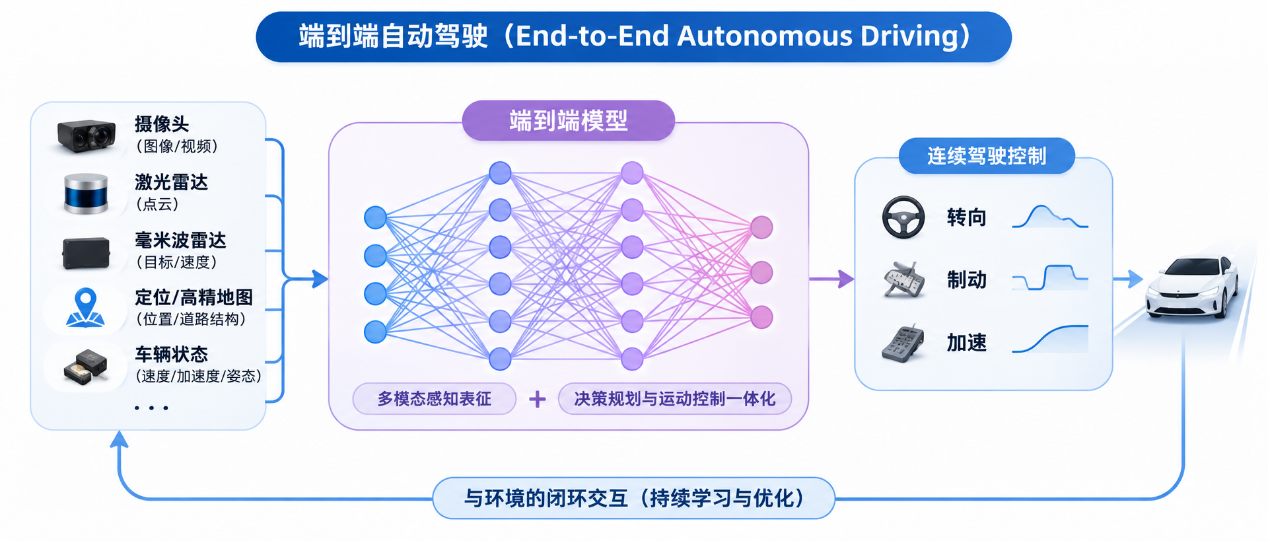
支撑这一架构的,是一套规模化的数据闭环体系。项目团队紧密合作,通过数据飞轮系统累积了超120亿公里的驾驶数据,并从中提炼出超过1亿段高质量的“黄金场景片段”。这些片段并非随机抽取,而是通过漂移检测、困难场景主动挖掘等筛选出来的,包括城乡接合部突然闯入的行人、夜间会车时的强光干扰、隧道进出瞬间的光线突变等典型长尾工况。
“挖掘的场景越多,整个系统的安全性和保障性就越好。”殷国栋表示,筛选出的片段用于模型训练和验证,再通过OTA更新回到车端,车辆在实际道路中遇到的新场景又反馈回来,形成“数据—训练—车端—新数据”的迭代闭环。
给“大脑”装上兜底机制
“安全才是汽车最豪华的配置。”殷国栋强调,智能驾驶系统可以被理解为车辆的“大脑”,线控底盘则是执行指令的“手脚”。如果大脑发出错误指令,手脚执行得再精准,后果同样严重。
因此,项目在端到端架构中同步设计了多执行器协同的智能驾驶功能迁移主动容错控制技术:当感知或决策环节在瞬间出现异常时,系统能够在极短时间内完成功能重构,使车辆保持在可控的安全边界之内。
从乘用车走向多场景无人化
目前,该项目成果已在Momenta、奇瑞等龙头企业实现大规模应用。据公开资料显示,Momenta已与全球27家车企建立合作关系,全球销量前10大车企中均已开展合作。在殷国栋看来,源自中国的智驾解决方案正在以普适性姿态进入全球主流车企的供应链。
“光靠数据驱动还不够,下一步我们要往‘数据加物理’双驱动升级,把物理AI、世界模型和端到端架构融合起来,让车不光会‘学’,还能‘理解’和‘推演’。”殷国栋展望,团队还将同时推进智驾域与底盘域的深度融合。“我们要构建感知、决策、运动控制一体化的汽车具身智能体系,再向无人配送、无人巡检、无人物流延伸,最终从高级辅助驾驶走向更安全、更可靠的规模化无人驾驶。”
新华日报·交汇点记者 谢诗涵