
交汇点讯 开车遇雨天拥堵、晚高峰突发路况,老司机总能提前预判、灵活避险,而现阶段的自动驾驶大多只能“被动跟车、机械识别”。真正全自动、可放心出行的无人驾驶,到底难点在哪?何时有望走进我们的日常生活?
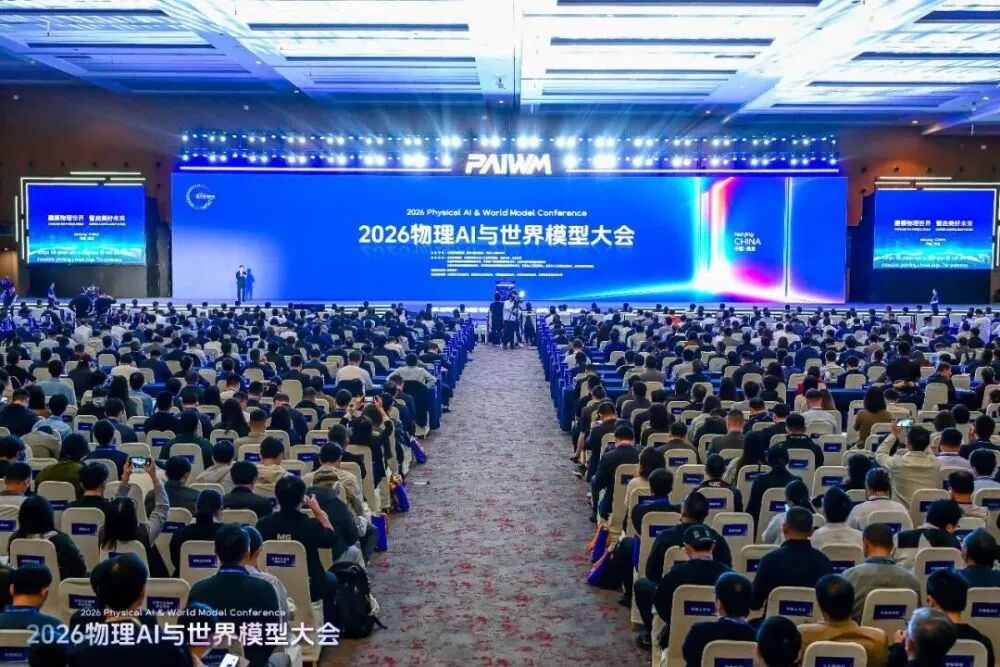
在南京举办的2026物理AI与世界模型大会上,众多业界专家聚焦世界模型与自动驾驶主题进行交流分享。本届大会以“建模物理世界·智启美好未来”为主题,是全国首个聚焦物理AI与世界模型领域的高规格行业盛会,也为高阶自动驾驶的产业化突破指明了技术路径。
东南大学科研院院长殷国栋在采访中表示,当前自动驾驶长期停留在L2、L3辅助驾驶阶段,并非硬件性能不足,核心瓶颈在于车辆缺少人类的场景理解与预判思维。目前不少园区、专线等封闭特殊场景,已实现常态化无人驾驶,但这类车辆仅依靠预设程序感知环境、执行指令,面对雨雪天气、复杂路口、人车混行等动态场景,无法自主推演路况变化,难以做到提前规避风险。同时,驾驶规则、法规标准与大众出行体验尚未完全适配,进一步延缓了高阶自动驾驶落地节奏。
而物理AI与世界模型,正是破解行业痛点、推动自动驾驶质变的核心钥匙,让智能汽车从“机械执行”升级为“类人思考”。不同于传统算法的固定应答模式,世界模型能够深度理解真实物理世界的运行规律,复刻人类驾驶的经验逻辑。车辆行驶中可实时预判车流变化、拥堵趋势、路况风险,提前规划最优行驶路线,像成熟老司机一样主动避险、动态决策,彻底补齐自动驾驶的智能决策短板。
针对当下市场热度颇高的无方向盘新车、飞行汽车等创新车型,殷国栋认为,多数新品仍处于技术演示阶段,外形革新不等于智能成熟。未来评判智能载具的核心标准,不在于外观形态,而在于是否具备物理AI赋能的自主思考、动态适配、群体协同能力。无论是地面汽车还是低空智能载具,都需要实现车与人、车与车、车与路的智能交互协同,构建有序高效的智慧交通体系。
依托物理AI与世界模型的快速迭代,自动驾驶产业正迎来跨越式发展窗口期。业内分析,随着底层算法持续突破、场景适配不断成熟,或许未来5到10年,具备完全自主思考能力的L5级全场景自动驾驶将有望迎来突破,实现无方向盘、全自主行驶,彻底改变大众出行方式,让交通出行更安全、舒适、高效,为智慧交通建设注入全新动能。
新华日报·交汇点记者 李晞