
交汇点讯 近日,在艾伦人工智能研究所发起的MolmoSpaces全球具身智能评测中,魔法原子自研EchoPolicy-0框架夺得综合榜单全球第一,机器人操作平均成功率达75.4%。同系列另一套框架MagicBrain位列全球第四,抓取成功率高达94.4%,两项抓取相关任务拿下单项全球第一。这组成绩证明,国产机器人“大脑”正从实验室演示,一步步贴近工厂真实作业标准。
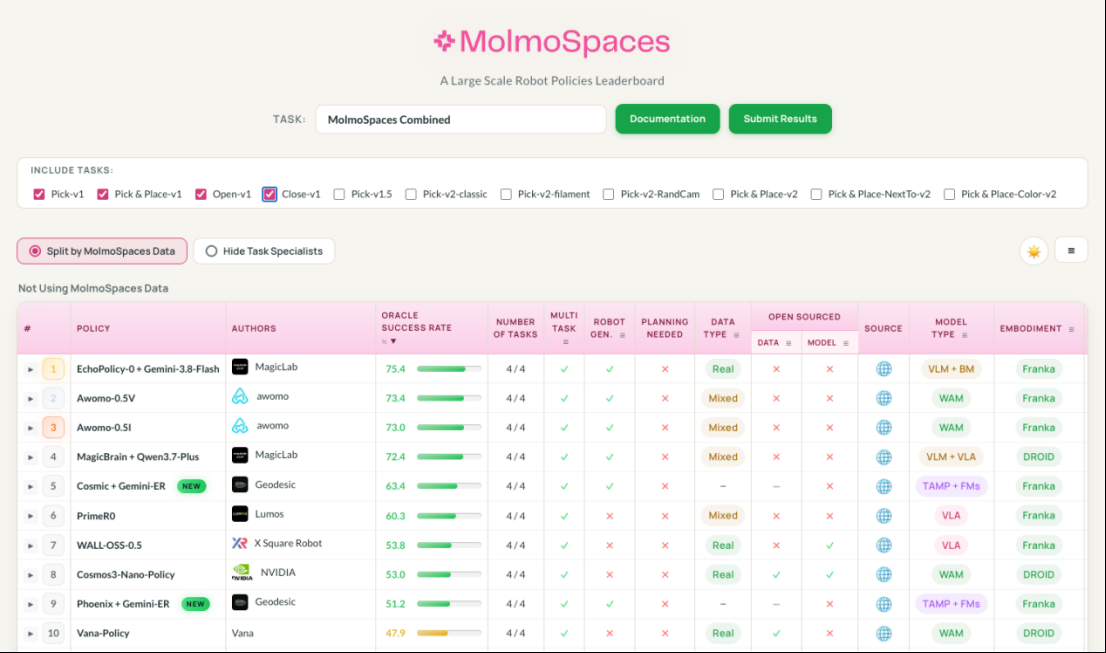
MolmoSpaces是全球具身智能领域认可度很高的评测平台,包含数十万室内场景与物体模型,考验机器人在陌生环境里抓物、开关部件等实操能力。不同于简单的现场演示,这套基准拥有统一打分规则,能客观对比不同AI框架的真实水平。“很多机器人演示看着流畅,但换个环境就容易出错,MolmoSpaces就是用来检验模型泛化能力。”魔法原子MagicLab Studio负责人介绍。
EchoPolicy-0的核心思路,是给机器人搭建一套完整思考行动闭环。机器人接到指令后,先看懂环境、规划动作,生成多种行动方案,再由视觉模型筛选最合适的动作;完成操作后还要自主检查结果,失败就重新规划。“这套框架最大价值是通用性,新增任务不用从零搭建整套系统,直接接入框架即可。”EchoPolicy-0框架研发负责人说,该方案已经在Franka机械臂平台完成多类操作验证。
MagicBrain则用了更轻量化的技术路线,模型仅34亿参数,不靠堆参数量提升性能。研发团队发现,机器人抓取失败大多不是手不稳,而是认错目标。“VLA模型动手能力很强,但听懂语言指令是短板。”团队采用上下文视觉引导技术,让擅长看图的AI标记目标位置,再交给动作模型执行,把“看懂在哪”和“动手去做”分开处理。
在行业看来,94.4%的抓取成功率意义重大。工厂分拣、仓储搬运等场景,都依赖稳定抓取能力。魔法原子团队认为,具身智能适合分层协同架构:上层AI负责理解任务、纠错规划,下层模型专注执行物理动作。两条技术路线可以互补,一条优选动作、闭环校验,一条提前对齐目标。
魔法原子表示,下一步将融合两套技术方案,进入真实工业场景持续测试,打磨稳定性、降低部署成本。团队计划持续收集机器人成功与失败数据,搭建“部署、采集、训练、评测”的循环迭代体系,把验证成熟的机器人能力做成标准化模块,推动具身智能大规模落地。
新华日报·交汇点记者 张宣 蔡姝雯